Введение
Цель
работы заключается в разработке многоступенчатого редуктора для квадрокоптеров
с дополнительной массой, приблизительно равной 700 граммам, например:
топографическая камера, небольшая посылка, или, как в рассматриваемом случае,
антирадиационная защита и датчик для измерения уровня радиации. Разработаем
такой электропривод, который будет обеспечивать сохранение максимальной
скорости и максимальных скоростей набора высоты и снижения, а также подберем
новый аккумулятор для сохранения таких характеристик, как максимальные
дальность и высота полета, максимальное время полета и максимальное время
зависания.
Основная часть
Будем
рассматривать модернизацию квадрокоптера для исследования местности с высоким
уровнем радиации. Для того, чтобы рассчитать многоступенчатый редуктор, нам
понадобиться знать массу устанавливаемой на плату квадрокоптера защиты и
приблизительную массу такого оборудования, как датчик для измерения уровня
радиации или топографическая камера.
Расположение
редукторов на каркасе квадрокоптера показано на рис. 1. Система управления,
камера, датчики или другая полезная масса будут располагатся в центре
конструкции.
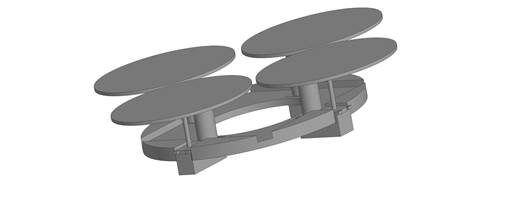
Рис.1. Расположение редукторов.
Для
защиты платы квадрокоптера мы выбрали теневую экранировку, т.е. свинцовый слой
будет находится снизу, т.к. квадрокоптер будет находиться преимущественно над
источниками радиации. Для повышения долговечности работы дрона желательно
установить на него как можно большую защиту. Но при этом она не должна быть
слишком тяжёлой, чтобы не ухудшить его лётные характеристики с новым
двигателем. Размер защищаемой платы около 4*4 сантиметров. Толщина слоя
свинца, уменьшающая уровень радиации в два раза 1.8 см. Стоит взять толщину
теневой защиты 1.8 см, потому что при меньшей толщине защита будет
недостаточной, а при дальнейшем увеличении толщины образуется слишком сильный
перевес дрона, а также снижается эффективность наращивания защиты так как
график пропускаемой защитой радиации от толщины защиты является экспонентой.
Итоговая масса защиты
|
|
(1) |

Массу самого квадрокоптера примем 1 кг, это приблизительная масса среднего
квадрокоптера.
Разрабатываемый
электропривод должен обладать определенным режимом работы, степенью защиты и
условием эксплуатации. Эти характеристики описаны в техническом задании, режим
работы S1 выбирается по ГОСТ Р 52776 – 2007. Режим работы S1 характеризуется
работой электродвигателя при постоянной нагрузке. Исполнение привода УХЛ4.1,
которое характеризуются температурой эксплуатации от – 60 до +40 С0, дает
возможность для использования квадрокоптера в исследовании северных частях
мира. Также стоит отметить, что при выборе двигателя было уделено внимания
габаритам двигателя. Был выбран двигатель из серии электродвигателей
постоянного тока коллекторных со стабилизацией частоты
вращения типа ДПМ: ДПМ-35-Н1-11.
Электродвигатели
ДПМ рекомендуется применять в качестве управляемых исполнительных
электродвигателей в системах автоматического управления, когда не требуется
высокое быстродействие, что приводит нас к еще одному важному критерию выбора
данного двигателя: двигатели данной серии экономичны, в зависимости от величины
нагрузки их ресурс лежит в интервале от 100 до 1000 часов. Стоит отметить, что
электродвигатели серии ДПМ имеют степень защиты от посторонних частиц и, в том
числе, воды IP44, что является важным фактором при работе квадрокоптера в
различных погодных условиях. Но к одним из главных достоинств относятся
его небольшие,